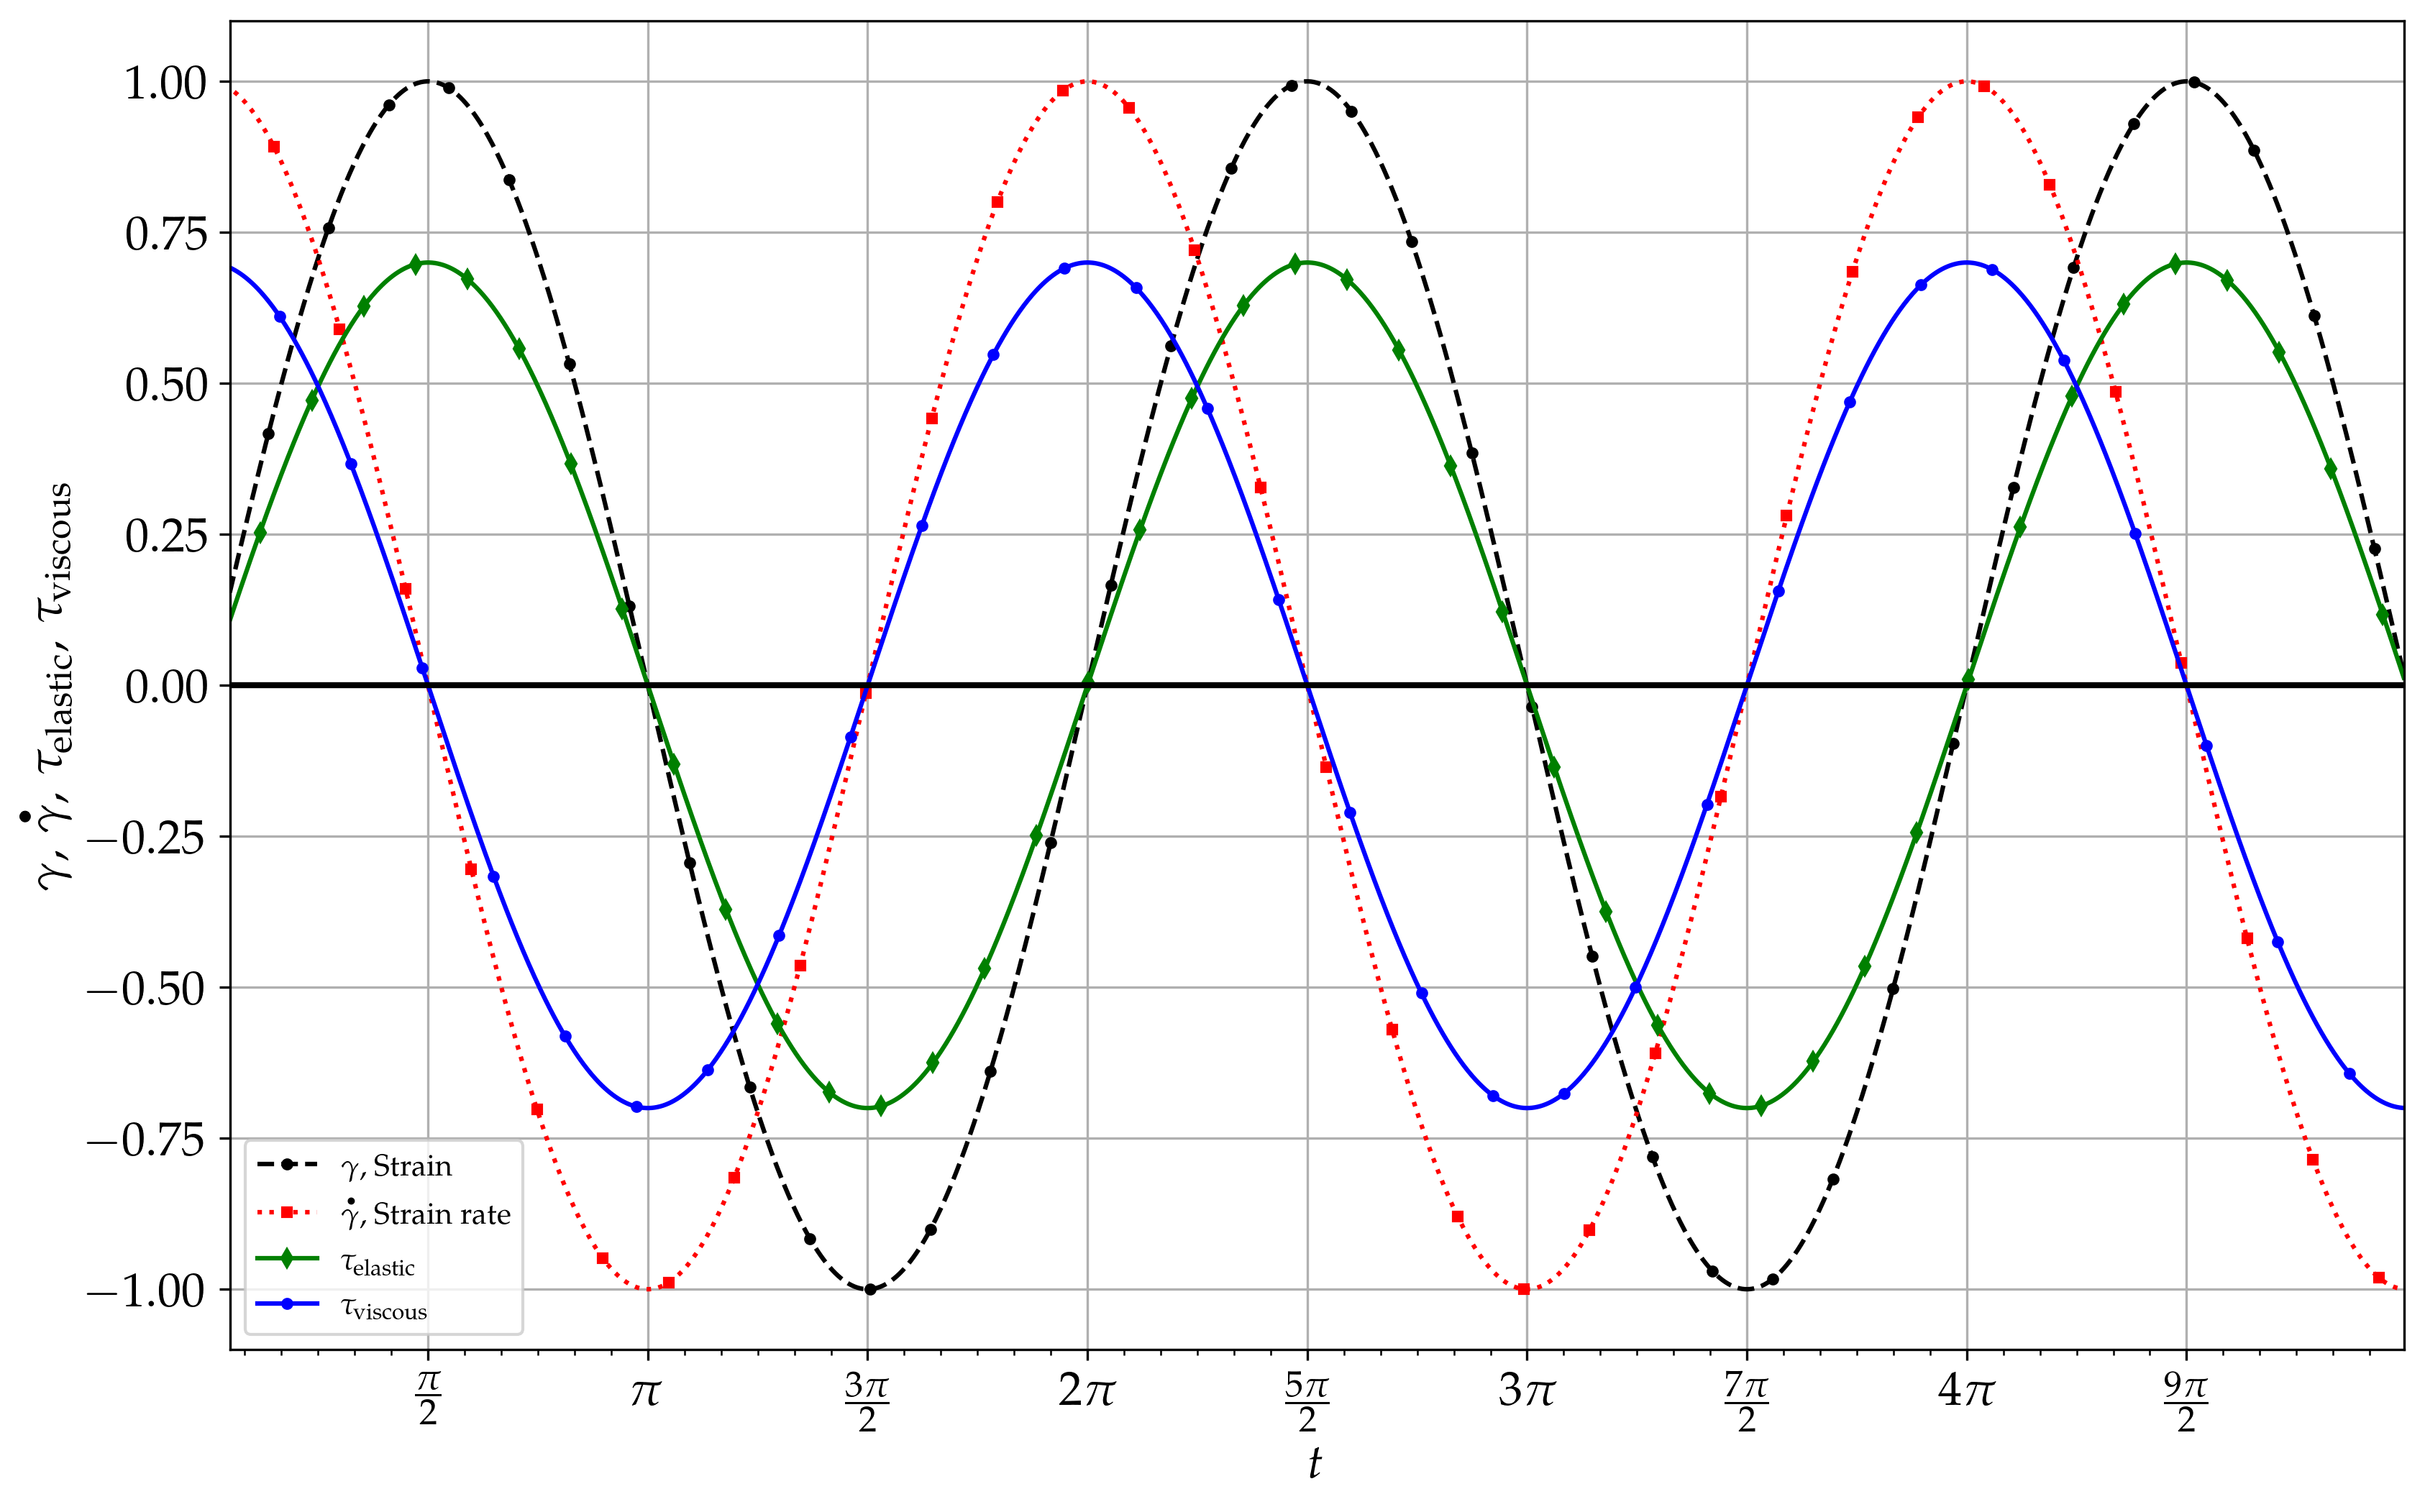
Una característica fascinante asociada a la deformación de una sustancia viscoelástica es que presenta simultáneamente características “fluidas” y “sólidas” . Podría decirse que una de las características más importantes que hay que examinar en un fluido, independientemente de su naturaleza newtoniana o no newtoniana, es la respuesta al esfuerzo cortante. De hecho, ésta es la propiedad que tradicionalmente se ha enseñado como el elemento diferenciador definitivo entre fluidos y sólidos: si la sustancia es capaz de soportar esfuerzos cortantes bajo un límite dado sin mostrar grandes deformaciones o permanentes, generalmente se clasifica como sólido, mientras que si la sustancia es incapaz de soportar esfuerzos cortantes, deformándose permanentemente, entonces se considera un fluido . Sin embargo, esta descripción no es completa ya que existen materiales y sustancias que muestran claramente un comportamiento mixto entre elástico puro o viscoso puro. Esta respuesta dual, claramente distinguible en muchos aspectos del comportamiento de ciertas sustancias ante un forzamiento externo (por ejemplo, el cizallamiento), ha motivado muchos de los intentos de describir el comportamiento viscoelástico en términos de modelos mecanicistas básicos, a través de los cuales siempre se ha perseguido una descripción simple. Por ejemplo, en la visión tradicional de la elasticidad, la tensión que se encuentra en una sustancia sometida a deformación es directamente proporcional a la deformación, por lo que el modelo tradicional aplicable es la ley de Hooke que, se puede expresar como \[\label{eq:hookeLaw} \tau_{ij}=-G\dfrac{\partial X_j}{\partial x_i} = -G \gamma_{ij}\] donde \(G\) es el módulo de Young, \(X_j\) es el desplazamiento relativo, en una \(j-\)ésima dirección, entre dos elementos separados por un espacio infinitesimal en la dirección \(x_i\) y \(\gamma_{ij}\) es la deformación angular. Si una sustancia deformada es capaz de recuperar su forma original una vez retirada la tensión, entonces la ley de Hooke es un modelo adecuado para caracterizar la respuesta mecánica elástica del sistema. La mayoría de las sustancias elásticas pueden presentar también una tensión umbral más allá de la cual la sustancia "fluirá" permanentemente, y ya no será posible una recuperación completa de la forma, condición conocida como fluencia. Por otro lado, un fluido newtoniano, el ejemplo más representativo de una sustancia viscosa pura. En este caso el fluido “sentirá” un esfuerzo cortante proporcional a la velocidad de deformación cortante, respuesta que puede expresarse mediante un modelo sencillo estándar como la ley de Newton de la viscosidad, \[\label{eq:newtonLaw} \tau_{ij}=\mu\dfrac{\partial \dot{X}_j}{\partial x_i} = \mu \dot{\gamma}_{ij}\] donde \(\mu\) es la viscosidad dinámica, una constante de proporcionalidad en la ley de Newton, \(\dot{X}_j\) es la velocidad de deformación en una \(j-\)ésima dirección, y \(\dot{\gamma}_{ij}\) es la velocidad de deformación cortante. Precisamente, el hecho que la tensión en una sustancia elástica pura esté directamente definida por la deformación en virtud de la ley de Hooke, mientras que en una sustancia viscosa pura es proporcional a la velocidad de deformación como se indica en la ley de Newton, provoca una sincronización/desincronización de fases entre la deformación y la tensión cuando una sustancia está sometida a una deformación oscilante. Como ejemplo sencillo, si un material está sometido a una deformación cortante periódica, por ejemplo como una función sinusoidal \(\gamma = \gamma_{0} \, \sin\left( \omega t \right)\) con frecuencia angular \(\omega\) y amplitud \(\gamma_{0}\) entonces la sustancia elástica presentará esfuerzo en fase con la deformación. Una sustancia viscosa, sometida a la misma deformación periódica, presentará en cambio un esfuerzo con desfase de \(90^{\circ}\) con respecto a la misma deformación oscilante (véase 1)
La respuesta mecánica descrita puede captarse de algún modo utilizando dos análogos mecánicos simples, por ejemplo utilizando un modelo de “resorte” para representar un comportamiento elástico, y un modelo de “amortiguador” simple para representar una respuesta viscosa. Basándose en estos dos modelos mecánicos simples, y con el objetivo de obtener una descripción cuantitativa del comportamiento viscoelástico, el razonamiento que subyace a muchos de los modelos que se han formulado es que mediante un simple proceso de acoplamiento de los análogos mecánicos simples, por ejemplo de forma aditiva, se podría alcanzar la respuesta más compleja de las sustancias viscoelásticas ; algunos de los modelos más conocidos para la modelación de sustancias viscoelásticas son los modelos de Maxwell, Kelvin, Kelvin-Voigt y Burgers. En la se presentan representaciones esquemáticas de tres de estos modelos. Ejemplos de uso y aplicaciones de estos modelos se pueden encontrar en para el modelo de Maxwell, en para los modelos fraccionales de Kelvin-Voigt y Maxwell, y en para los modelos de Kelvin-Voigt y Burgers, sólo por citar algunos.
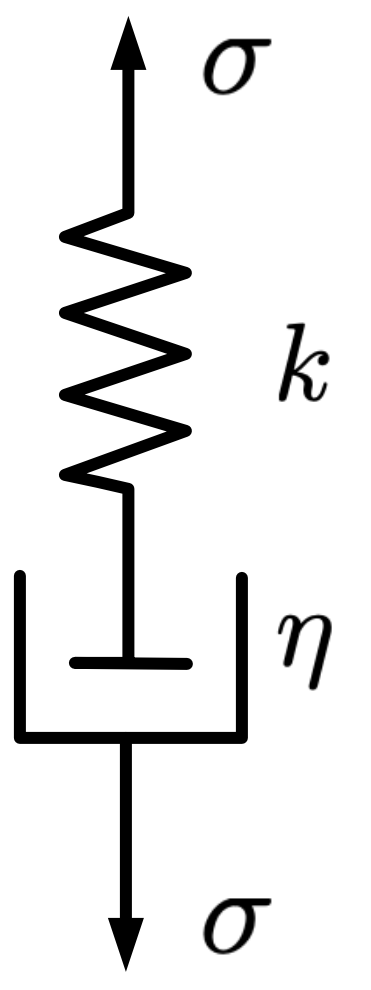
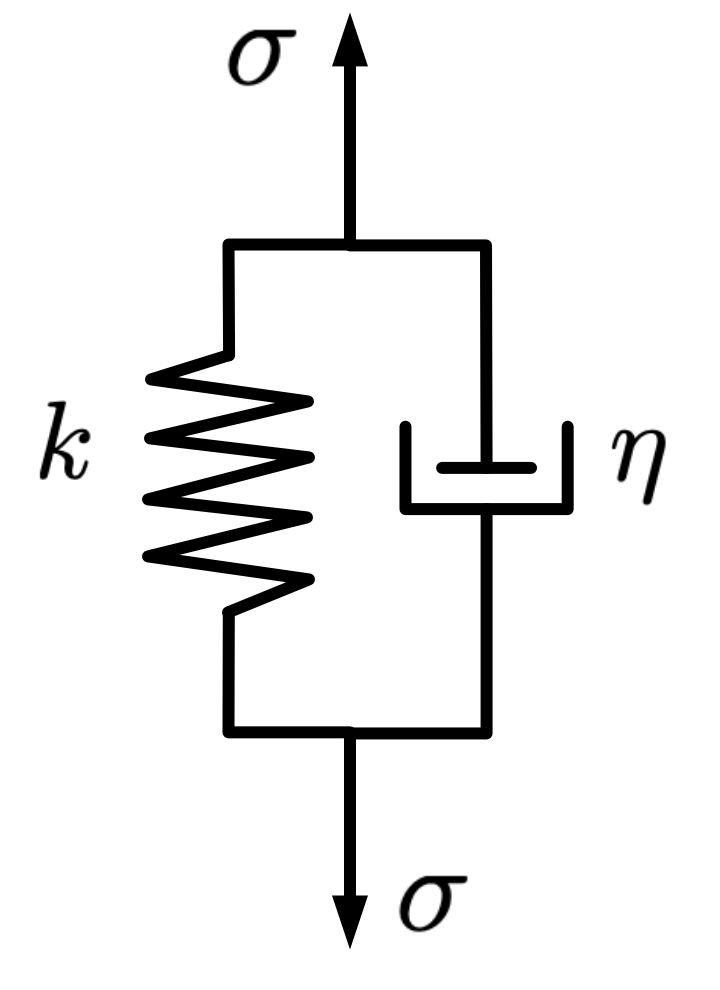
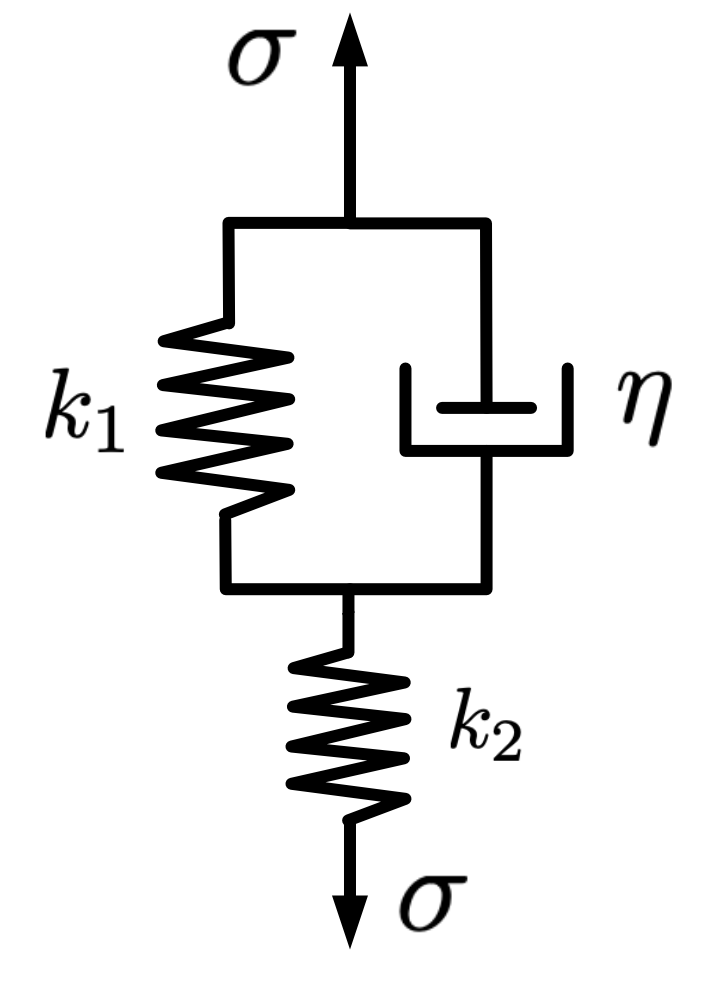
En el modelo de Maxwell, el resorte y el amortiguador están dispuestos en serie (véase la ), mientras que en el modelo de Kelvin, el resorte y el amortiguador están dispuestos en paralelo (véase la ). Disposiciones simples de estos dos modelos, como discute , permiten obtener ecuaciones constitutivas para caracterizar diferentes relaciones esfuerzo-deformación del comportamiento viscoelástico. Por ejemplo, el modelo Maxwell puede ser descrito mediante la siguiente expresión, \[\label{eq:modeloMaxwell} \dfrac{d\sigma(t)}{d t}+ \dfrac{k}{\eta} \sigma(t) = k \dot{\epsilon}\] mientras que para el modelo Kelvin puede describirse como \[\label{eq:modeloKelvin} \sigma(t) = k \epsilon(t) + \eta \dot{\epsilon}\] donde \(\sigma\) es el esfuerzo, \(\epsilon\) es la deformación, \(\dot{\epsilon}\) es la velocidad de deformación, \(k\) es la constante de resorte elástico característica de Hooke, y \(\eta\) es la constante de amortiguamiento viscoso newtoniano equivalente. En una condición general de deformación oscilante, por ejemplo si prescribimos \(\epsilon=\epsilon_0\,\sin\left(\omega\,t\right)\), y excluyendo los periodos transitorios, es posible ver que ambos modelos, Maxwell y Kelvin, predicen respuestas similares del esfuerzo en el tiempo, aunque con variaciones en la amplitud y el desfasamiento del ángulo con respecto a la señal de deformación.
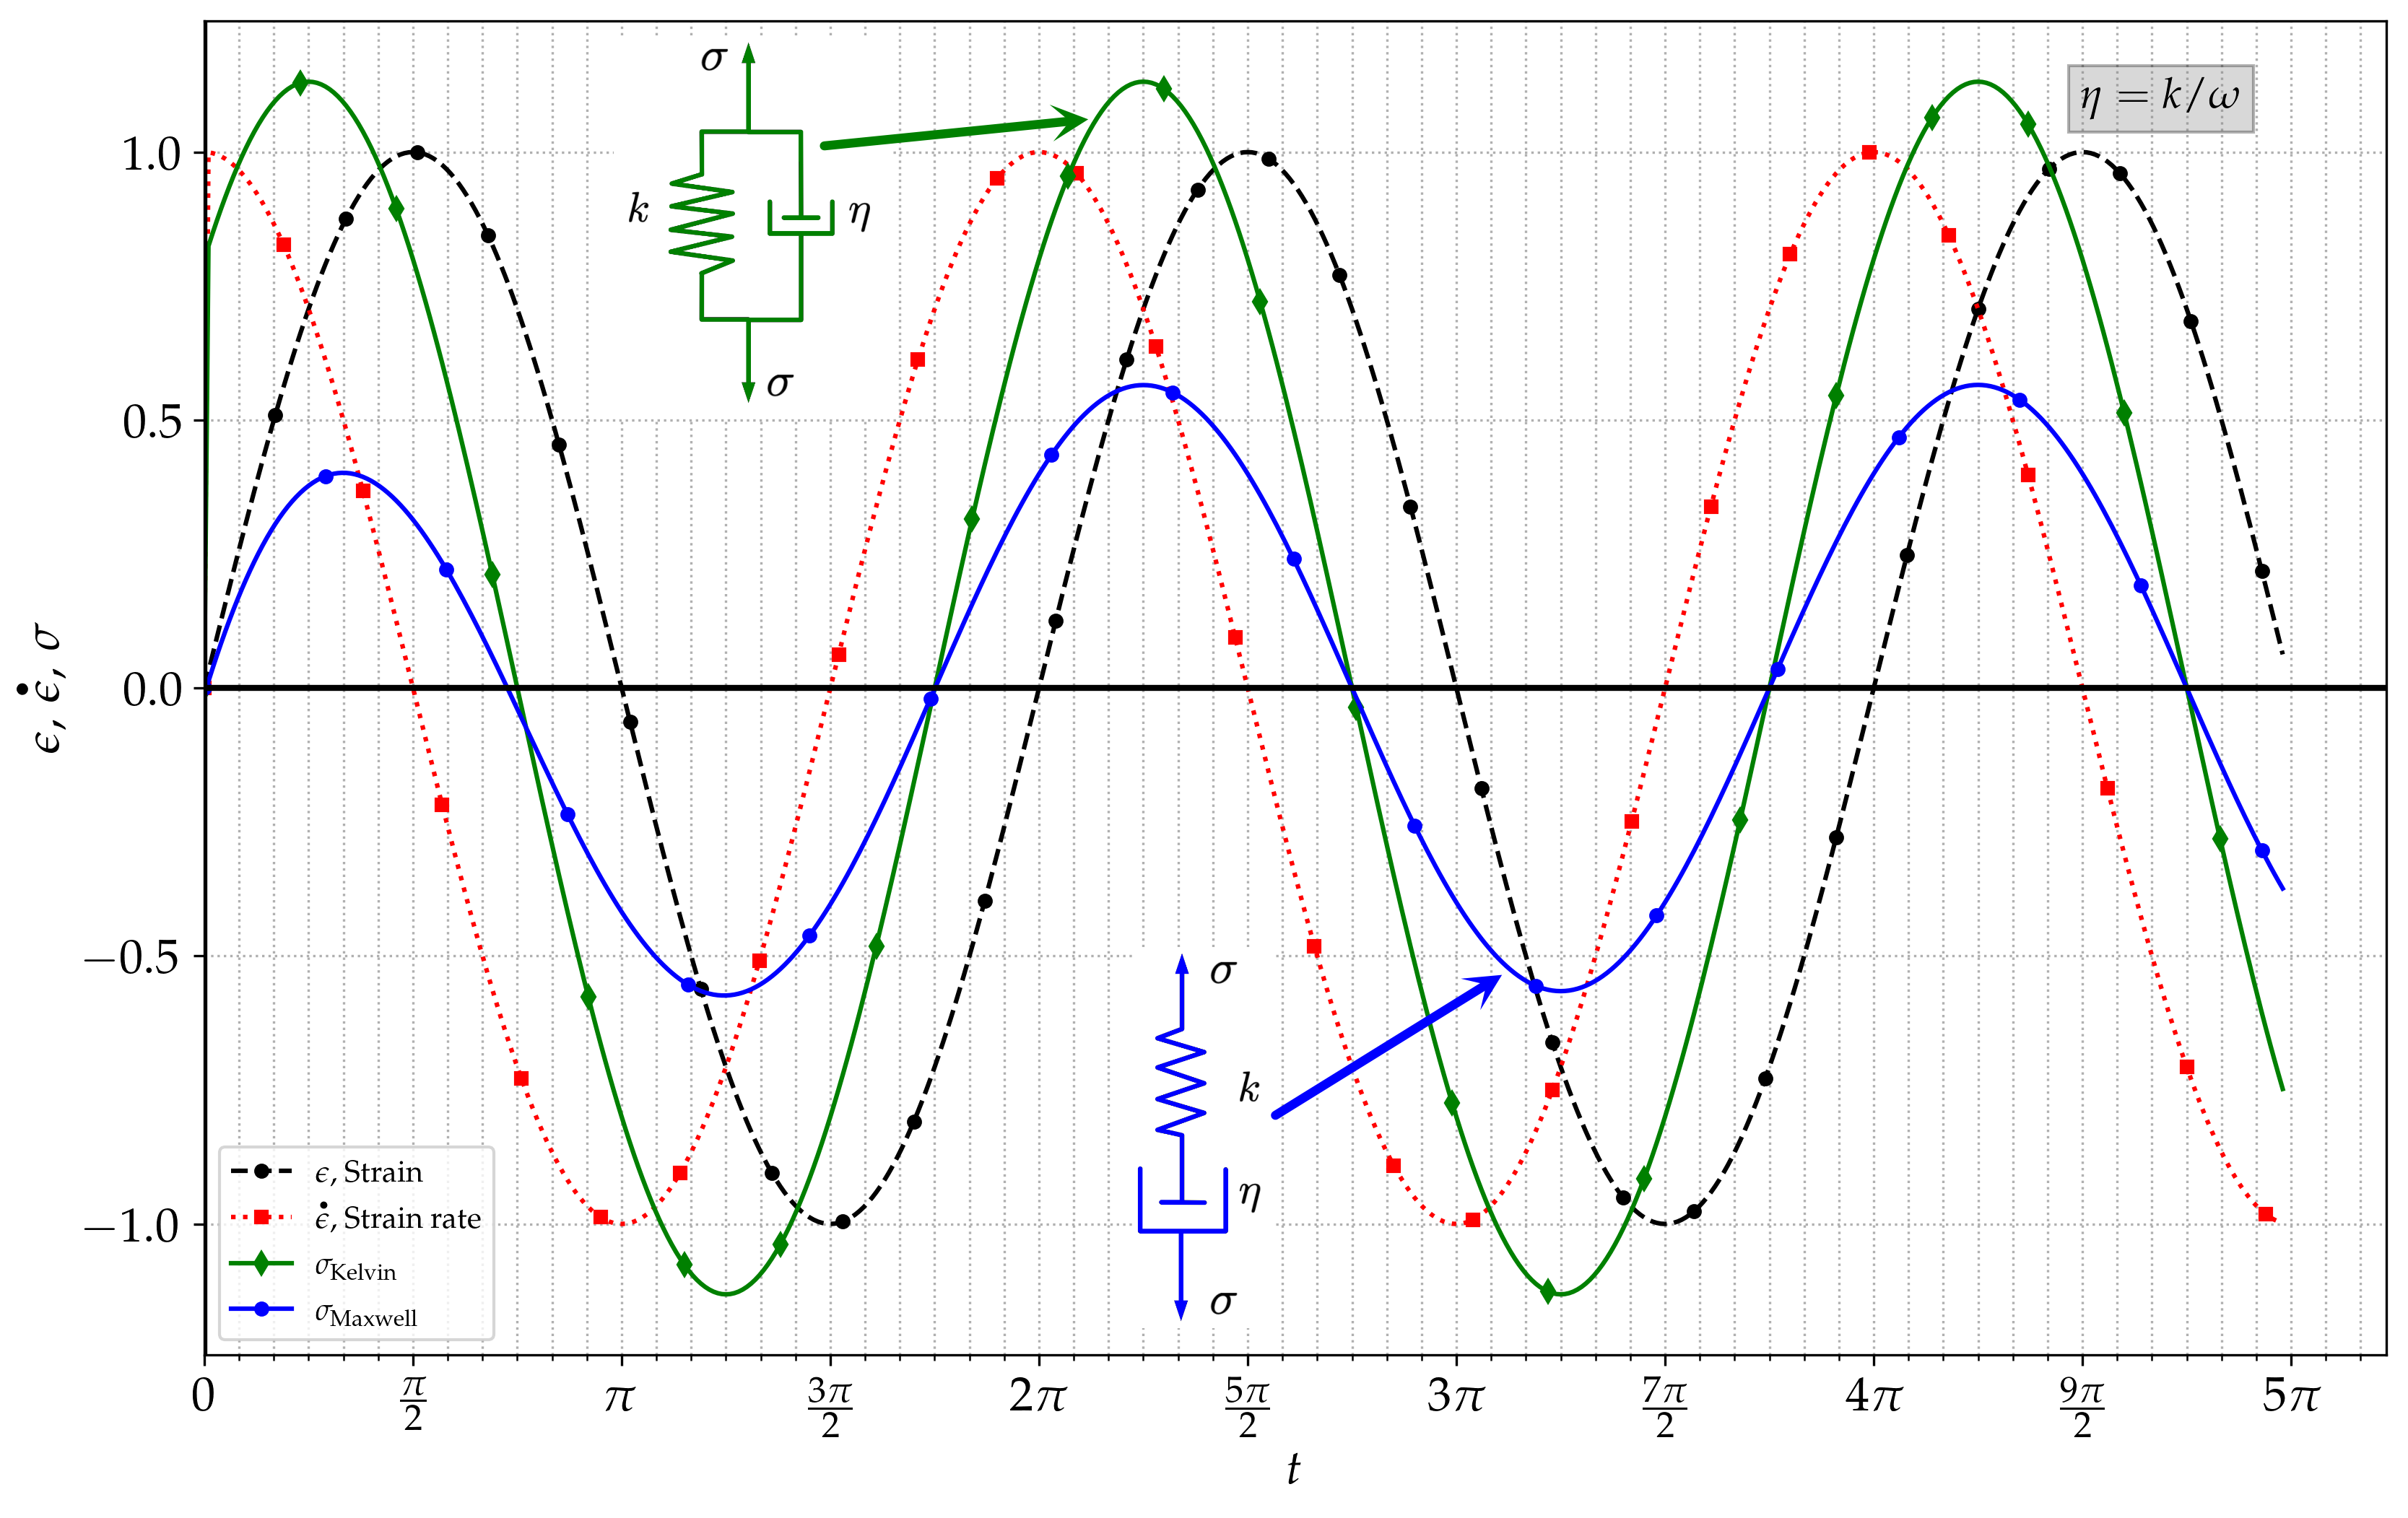
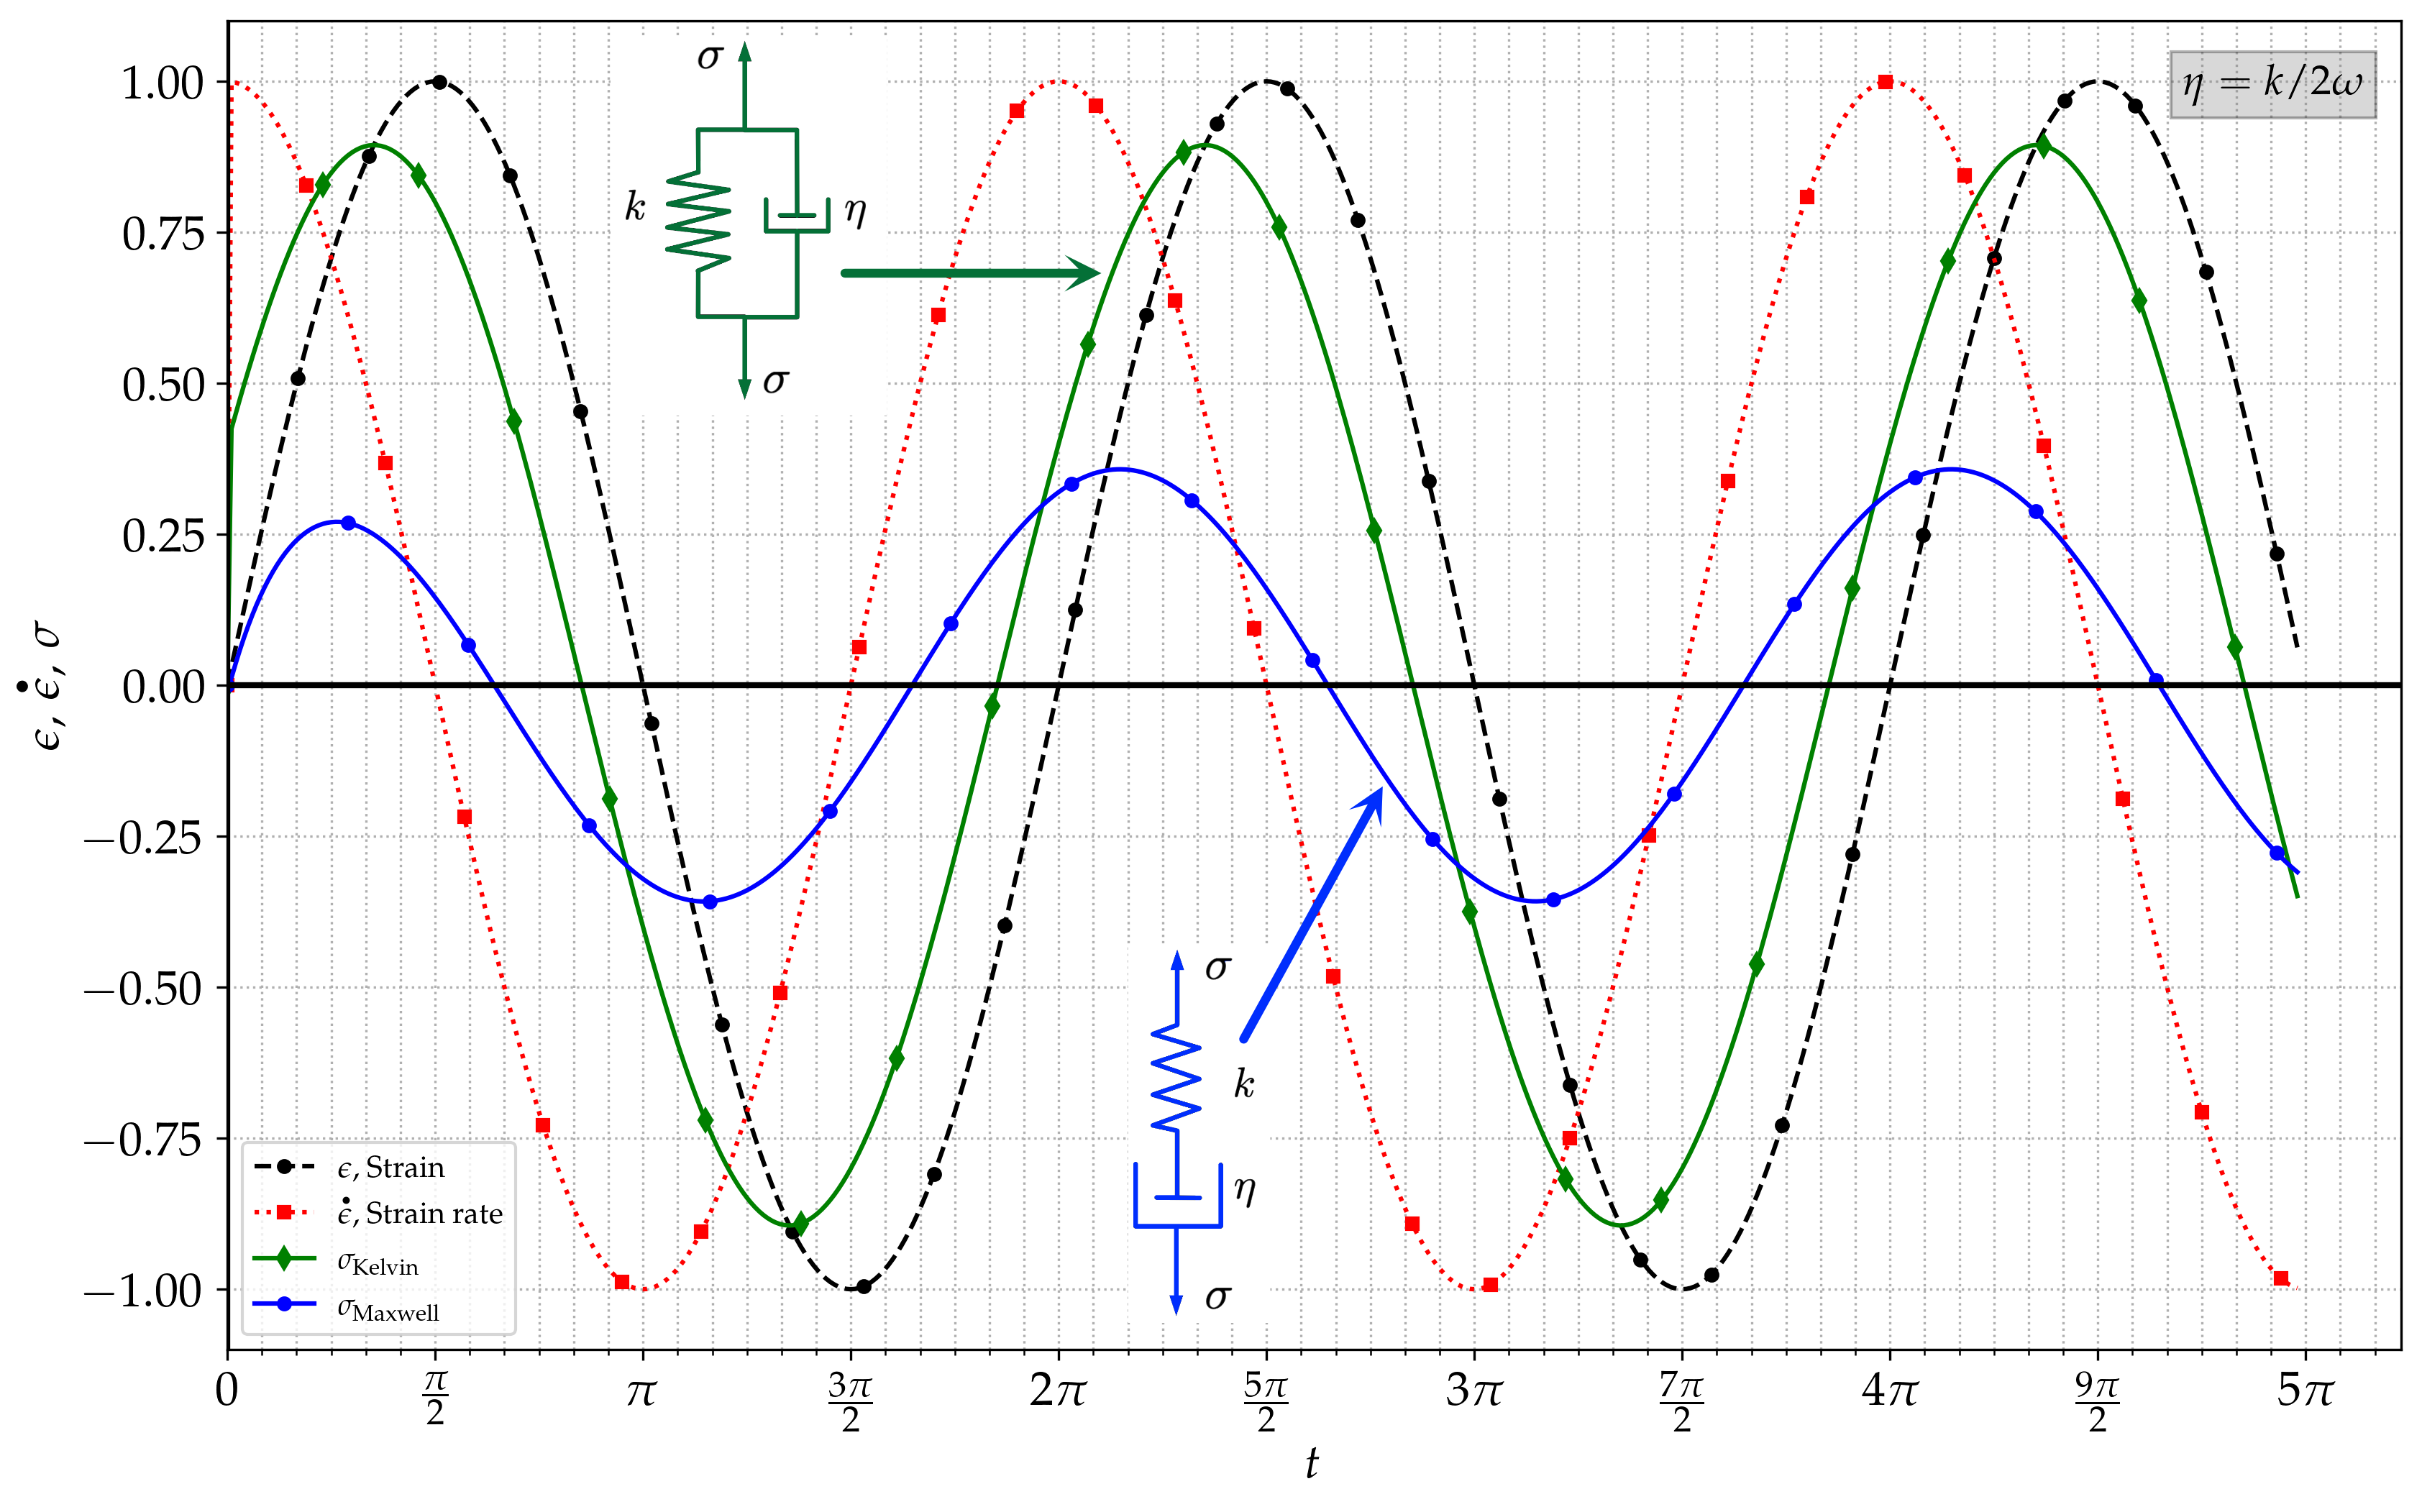
Como caso ilustrativo, si la constante de la componente viscosa se fija como \(\eta=k/\omega\), esta configuración produce señales de esfuerzo similares para ambos modelos que, en general, están desfasadas con respecto a la deformación oscilante motriz, aunque se encuentran en fase entre sí, como se muestra en la . Por otro lado, si se cambia la relación entre \(\eta\) y \(k\), la misma deformación oscilante producirá una variedad de respuestas para los modelos Maxwell y Kelvin. Por ejemplo, si la constante del amortiguador se establece como \(\eta=0.5\,k/\omega\), es posible observar una diferencia de fase entre la respuesta de esfuerzo predicha por el modelo de Maxwell y el esfuerzo predicho por el modelo de Kelvin, como se presenta en la , aunque ambas respuestas de esfuerzo siguen mostrando una diferencia de fase con la señal de deformación. Esta configuración particular produce una respuesta casi elástica en el modelo de Maxwell, pero un comportamiento más disipativo en el modelo de Kelvin. Esta situación se invierte si la constante del amortiguador se define como \(\eta=2.0\,k/\omega\) como se muestra en la .
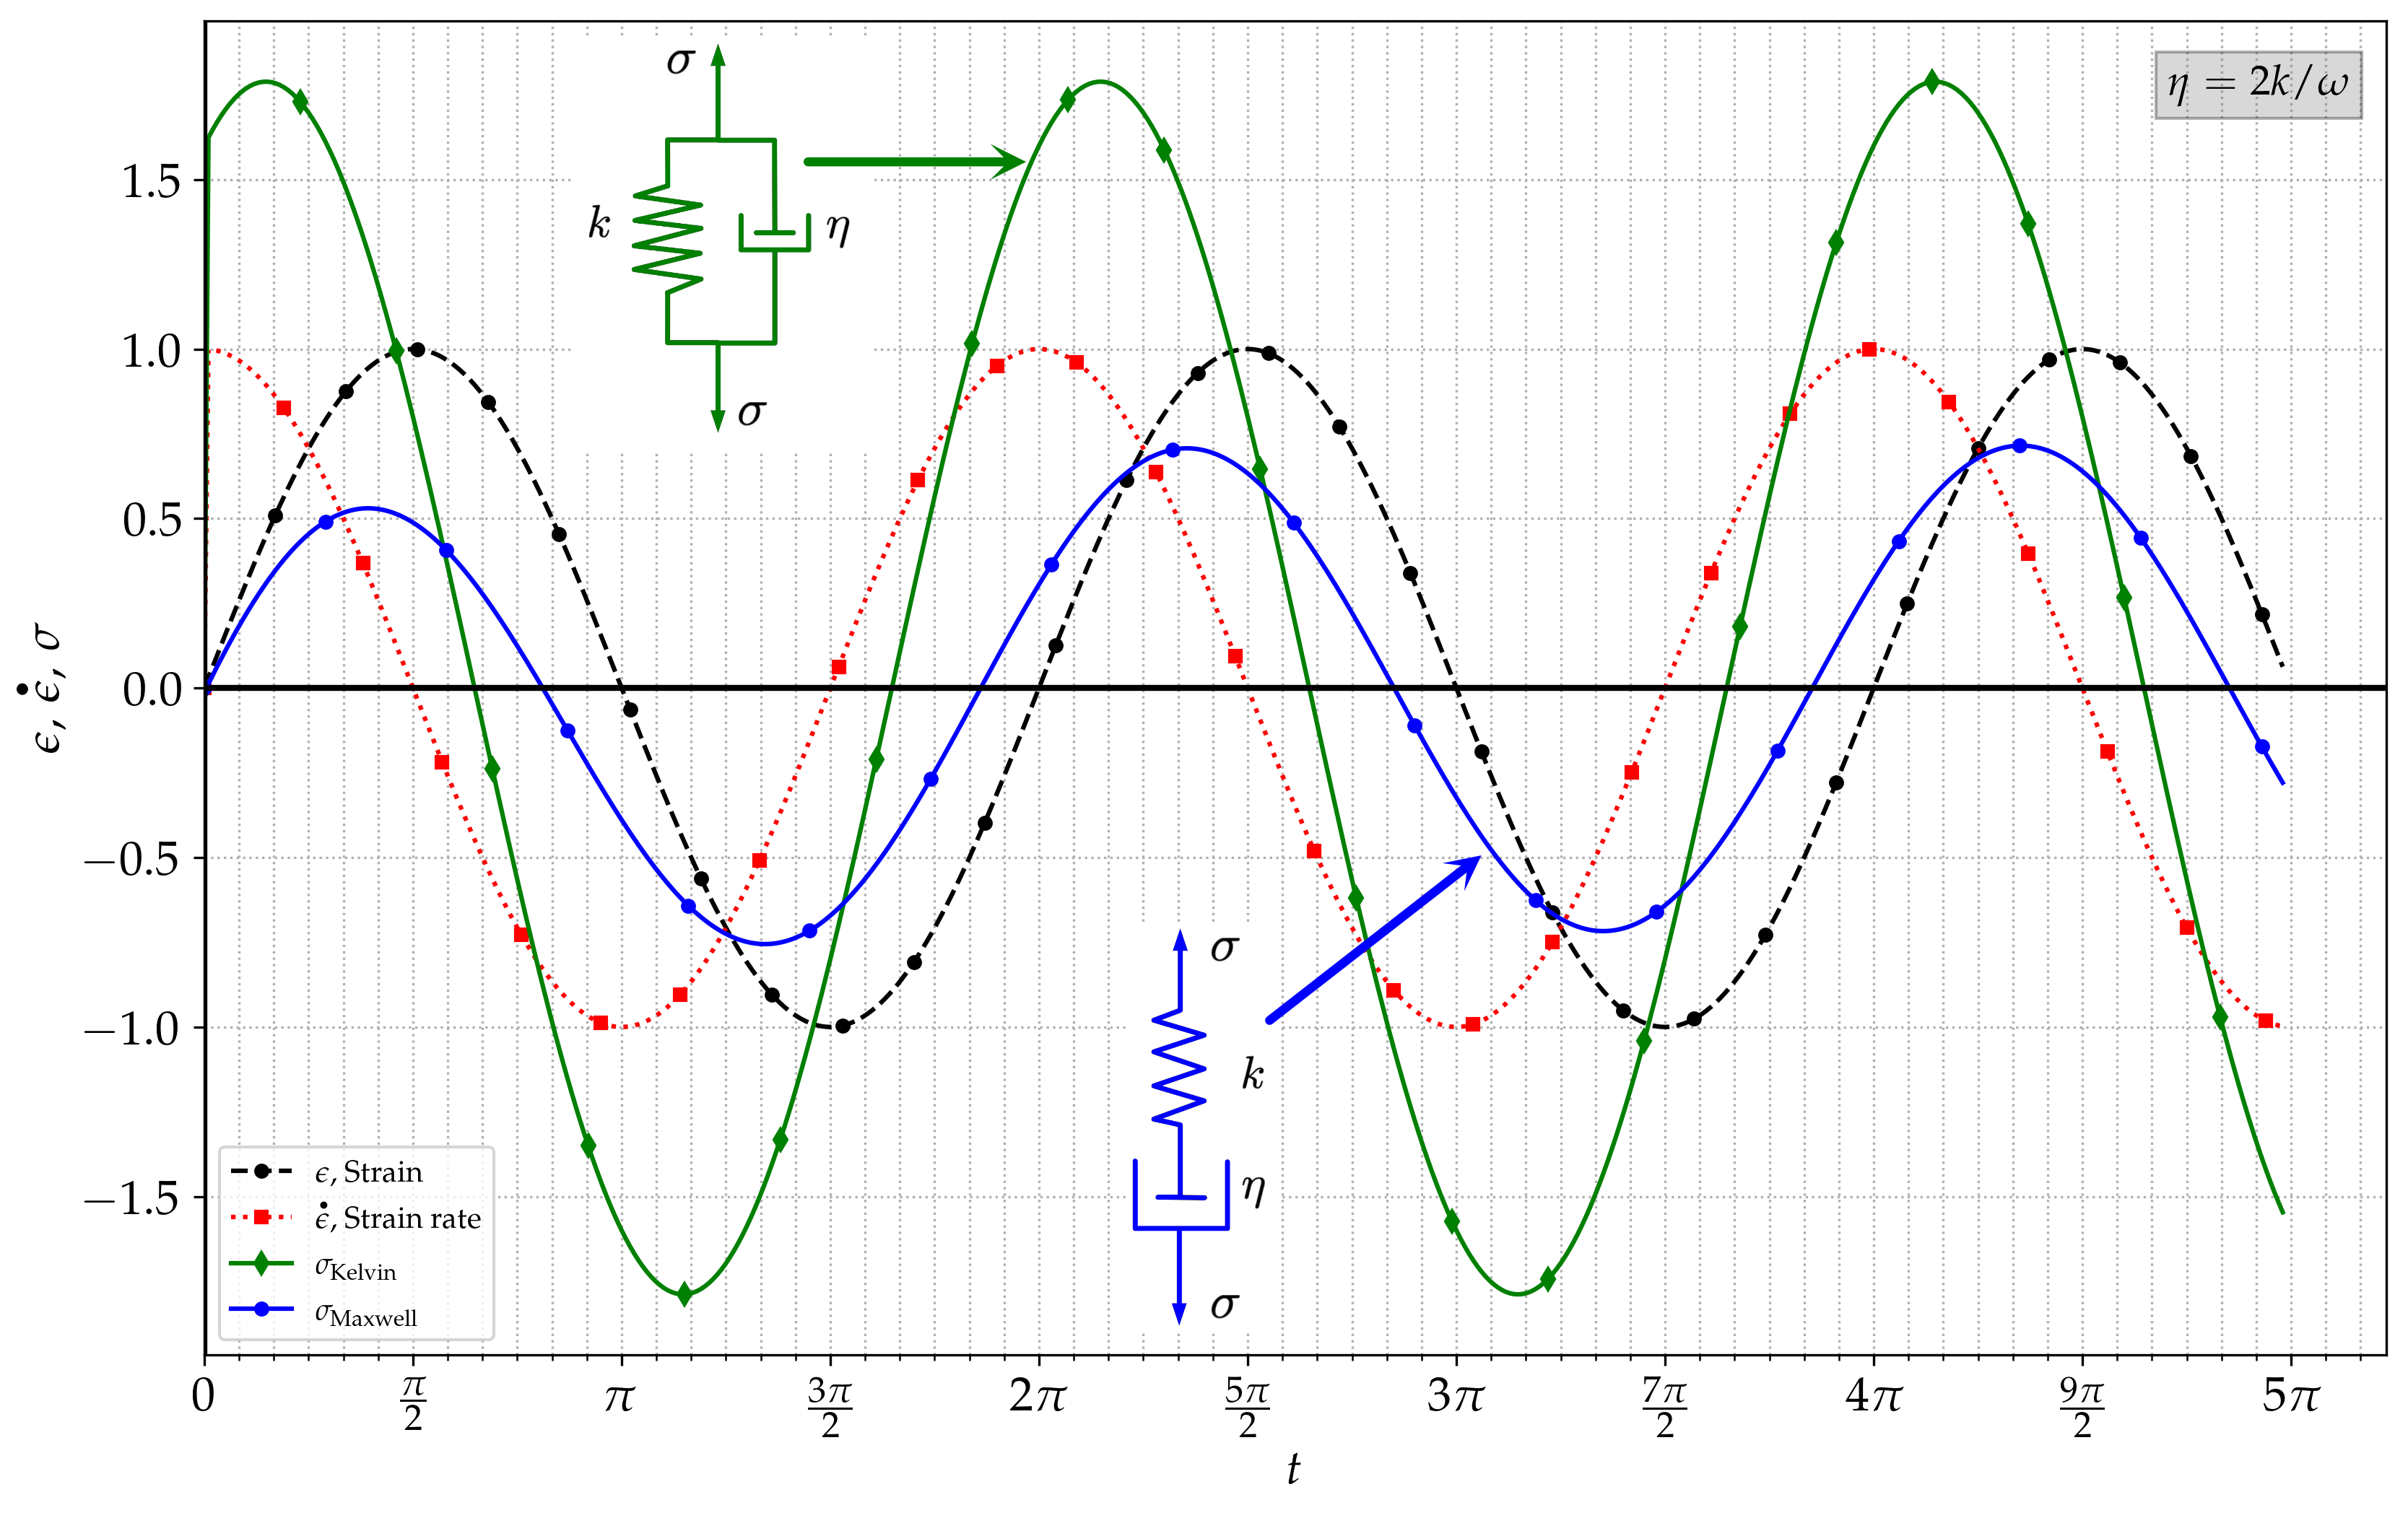
Es importante destacar que los modelos mencionados son válidos para un comportamiento viscoelástico lineal o cuasilineal, es decir, suponiendo que la sustancia experimenta pequeñas deformaciones. Si se adopta la viscoelasticidad lineal, la función de tensión \(\sigma(t)\) y la función de deformación \(\epsilon(t)\) pueden considerarse modelos lineales proporcionales, de modo que si la deformación \(\epsilon(t)\) se amplifica por un factor constante, el esfuerzo resultante se escalará por el mismo factor, y si una sustancia está sujeta a una combinación lineal de dos (o más) señales de deformación arbitrarias, el esfuerzo puede obtenerse como la combinación lineal de dos (o más) respuestas de esfuerzo individuales . La respuesta fuera de fase del esfuerzo, captada por los modelos viscoelásticos lineales, puede medirse a través del denominado ángulo de pérdida (\(\delta\)), el ángulo de fase entre el esfuerzo y la deformación durante la deformación sinusoidal en el tiempo, como los casos de ejemplo presentados en las figuras 5–7. El uso del ángulo de pérdida o su tangente (\(\tan \delta\)), es extremadamente útil para producir una medida de amortiguación o fricción interna cuando se supone una naturaleza viscosa lineal. El ángulo de pérdida (o \(\tan \delta\)) depende principalmente de la frecuencia de la excitación externa. Aunque la discusión para los modelos viscoelásticos se ha basado en un esfuerzo normal general \(\sigma\) y una deformación longitudinal \(\epsilon\), de las leyes de Hooke y Newton se deduce claramente que toda la discusión puede extenderse fácil e inmediatamente al caso de esfuerzo cortante oscilante puro aplicado a una sustancia. Es importante mencionar que es habitual expresar el comportamiento oscilatorio de las sustancias viscoelásticas lineales en notación compleja, por lo que puede obtenerse una condición de esfuerzo cortante oscilante puro si se impone una deformación cortante \(\gamma(t) = \gamma_{0} e^{\mathbf{i} \omega t}\), que producirá una respuesta de esfuerzo cortante igual a \(\tau(t) = G e^{\mathbf{i} \omega t}\). El coeficiente resultante \(G\) dependerá de la frecuencia y en general será un número complejo que puede expandirse como, \[\label{eq:GComplexModule} G(\omega) = G'(\omega) + \mathbf{i} G''(\omega)\] y a partir del cual es posible discriminar entre la componente real \(G'(\omega)\), asociada a la parte elástica de la respuesta, y la componente compleja \(G''(\omega)\), considerada habitualmente como una cuantificación de la componente viscosa de la respuesta. La primera componente se denomina módulo de almacenamiento, mientras que la parte compleja se conoce como módulo de pérdida.